Traducido del inglés · leer el original
← PensamientosHoloGraphic: llevar la sala de control a las máquinas
En 2017 exploré cómo unas HoloLens podían llevar la información de una sala de control hasta la planta y colocarla encima de las máquinas a las que pertenece.
En 2017, durante un estudio previo de cuatro meses en SICS Västerås (hoy RISE), exploré qué podían aportar unas gafas de realidad mixta como Microsoft HoloLens a las personas que trabajan junto a las máquinas.
La información se queda en la sala de control
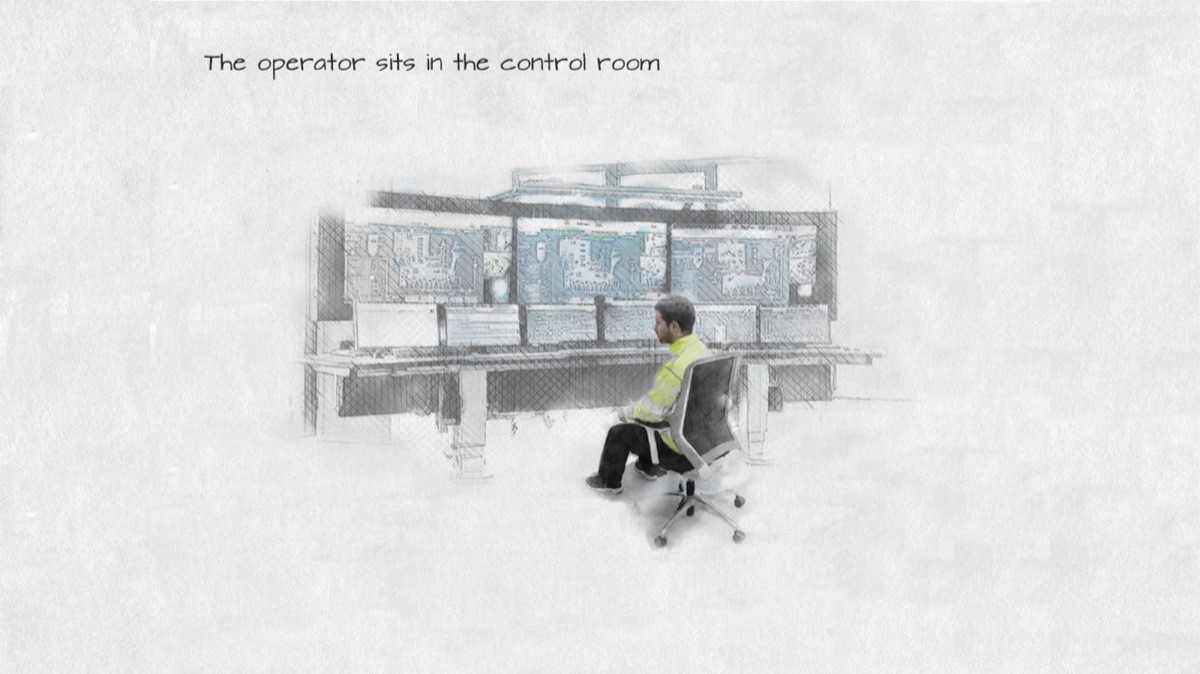
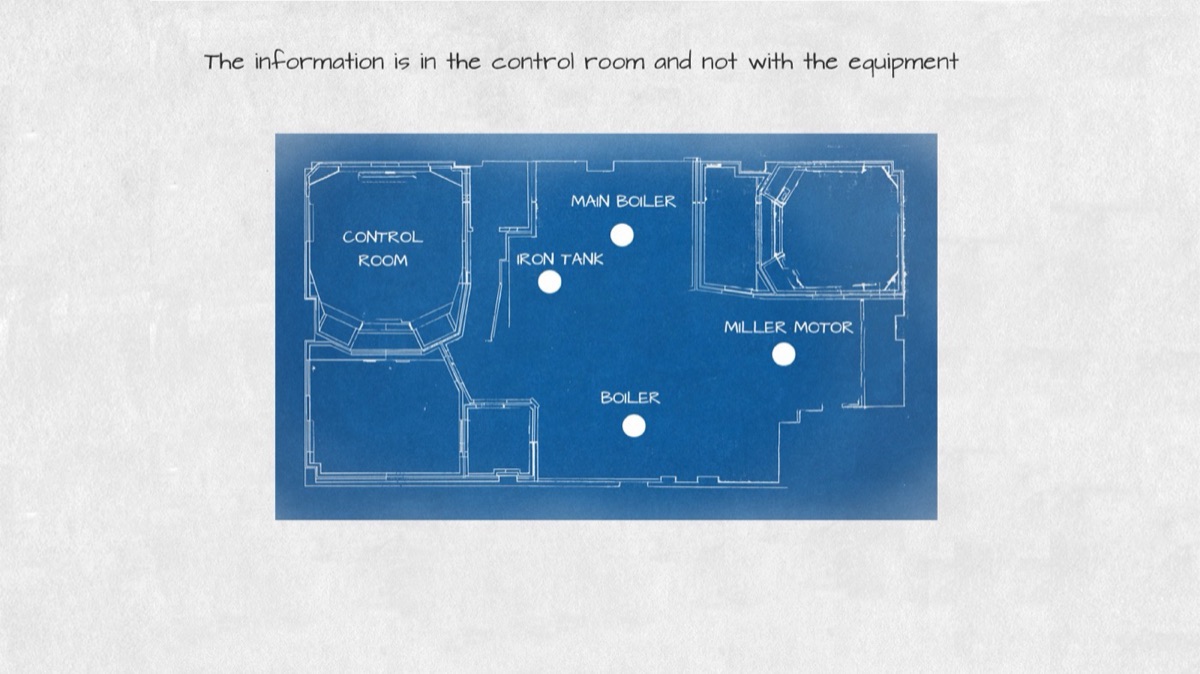
En una planta de procesos, todo lo que hay que saber de una máquina vive en las pantallas de la sala de control: su temperatura, su presión, sus alarmas. Pero el trabajo se hace en la planta, junto a los equipos. Los operarios y técnicos sobre el terreno apenas llevan esa información consigo.
El estudio previo tenía cuatro objetivos:
- Llevar la información de la sala de control a la planta, donde están los equipos.
- Que los operarios vean la información digital de cada proceso encima de los equipos reales.
- Mejorar la seguridad con avisos según la ubicación, para que cada persona sepa qué medidas tomar donde está.
- Averiguar hasta qué punto la tecnología de HoloLens estaba lista para la industria.
Un paseo por la planta
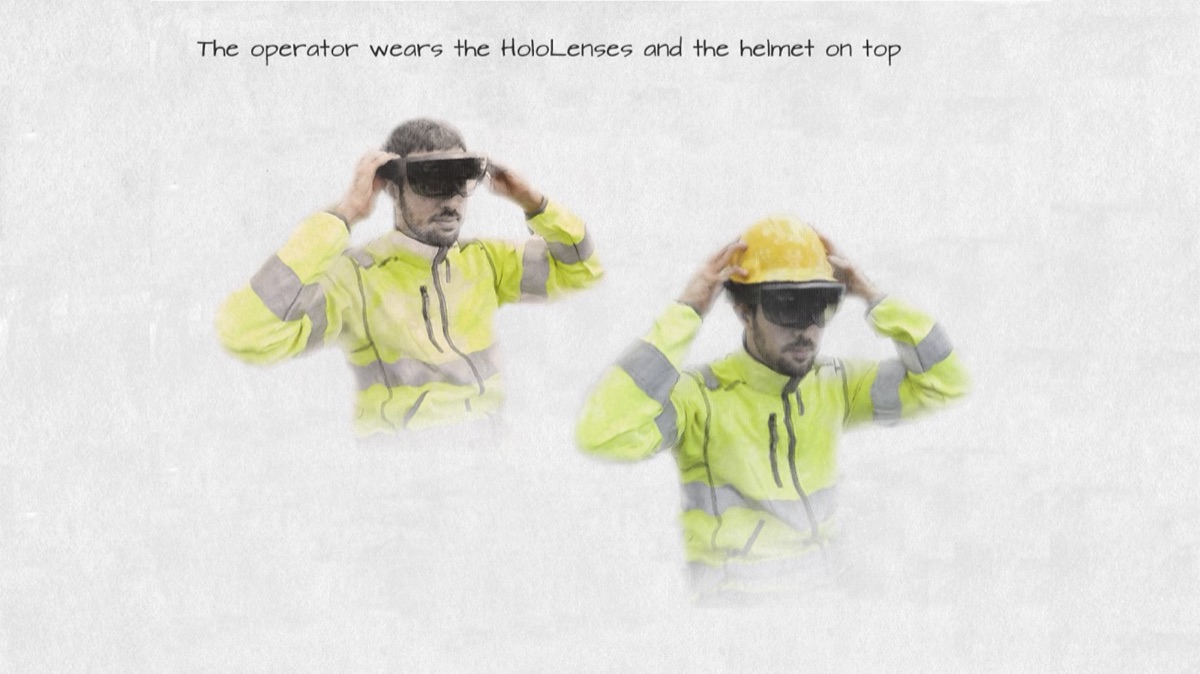
El storyboard sigue a un operario en su ronda por la planta. Primero, se pone las gafas, debajo del casco.
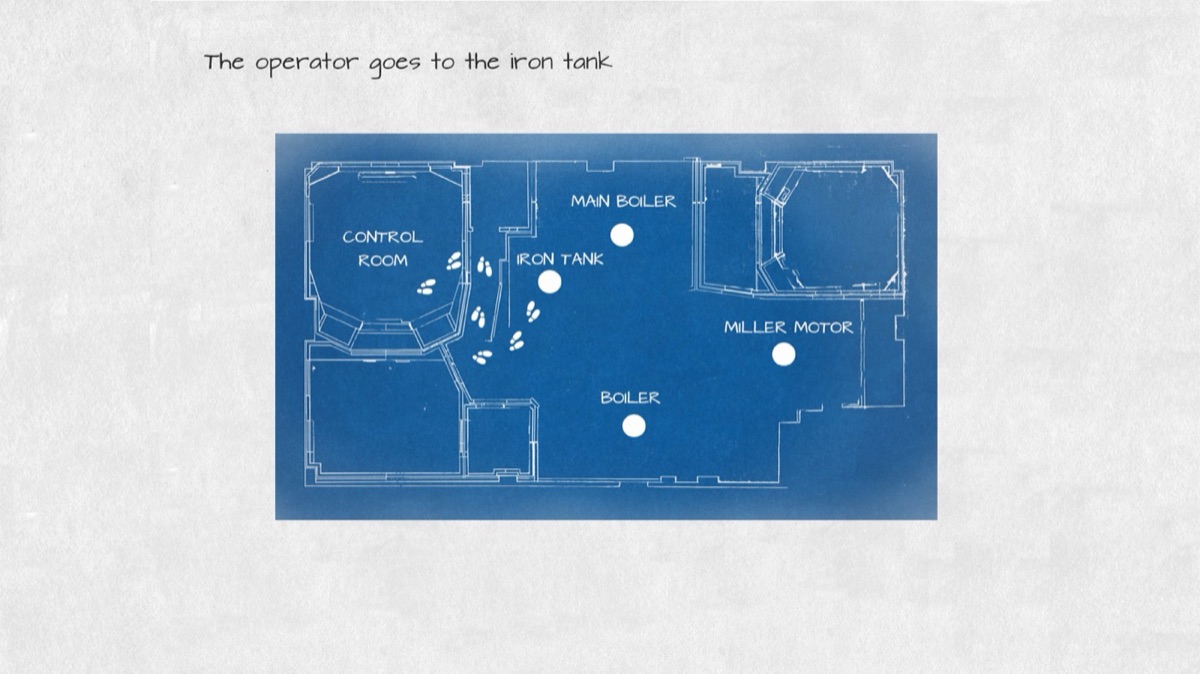
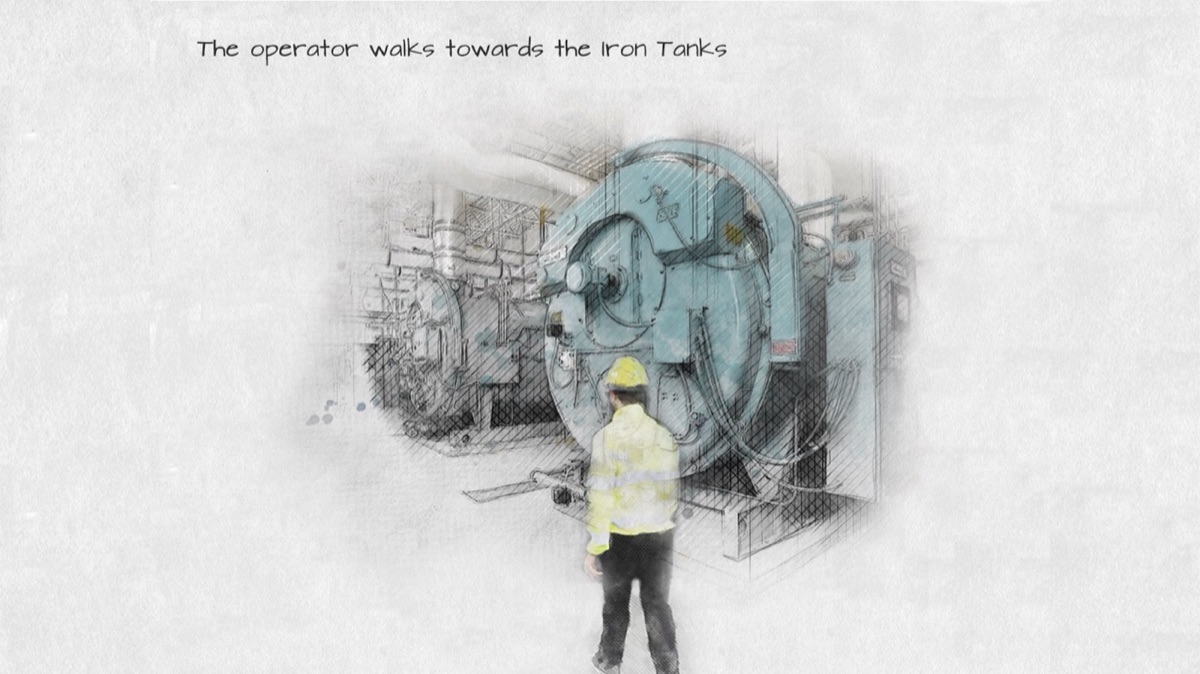
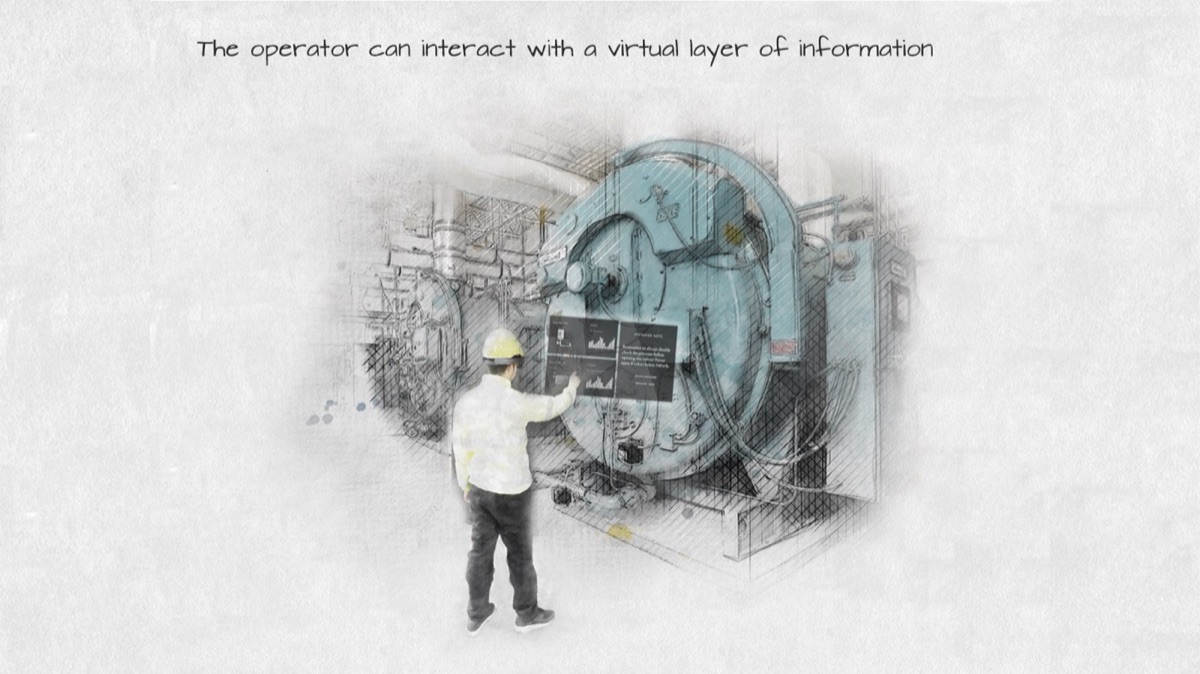
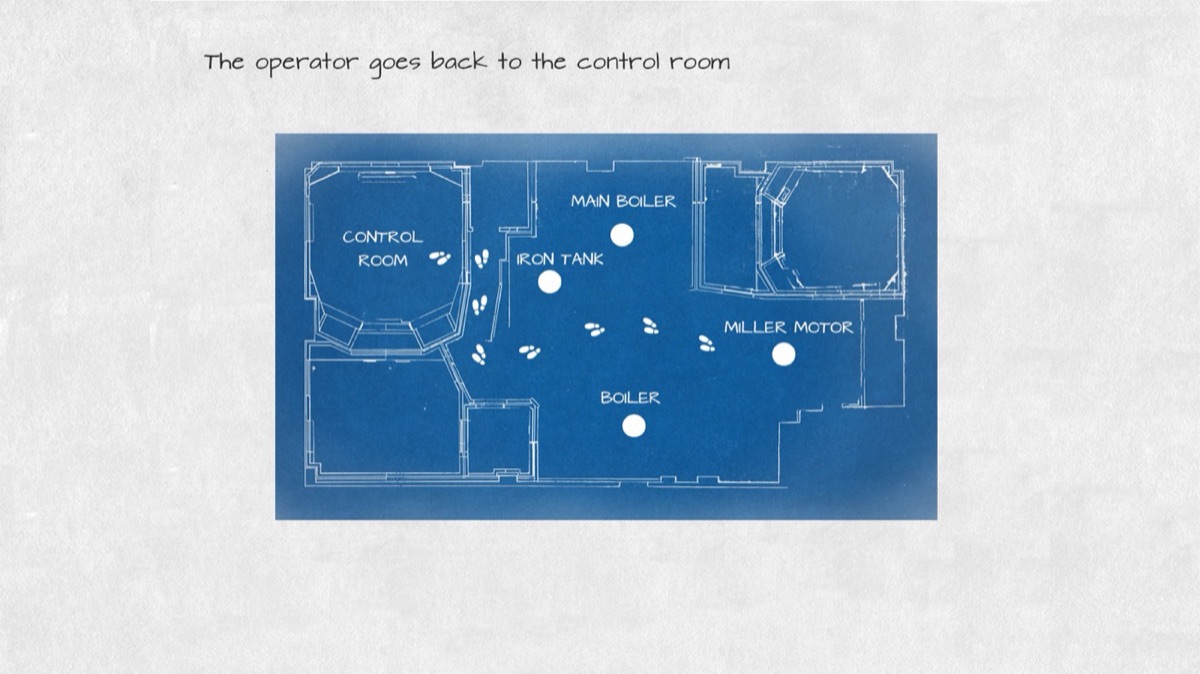
Después, el operario sale de la sala de control y camina hasta la primera máquina, el tanque de hierro. Al acercarse, aparece encima una capa virtual de información con la que puede interactuar con gestos.
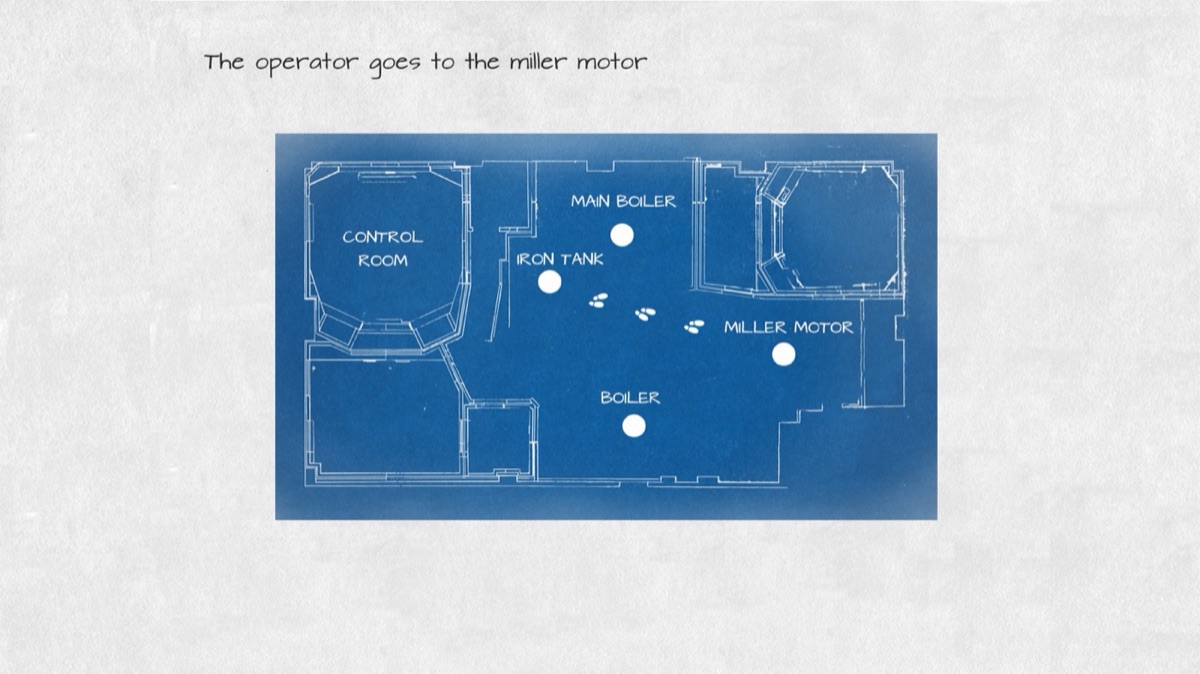
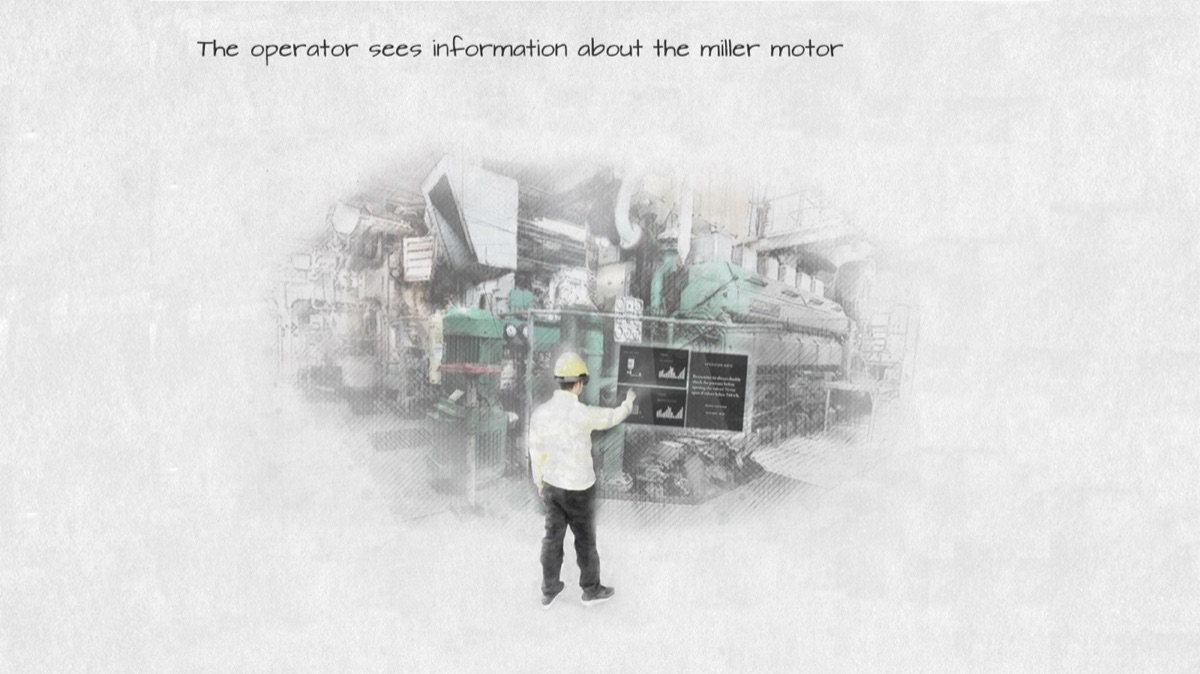
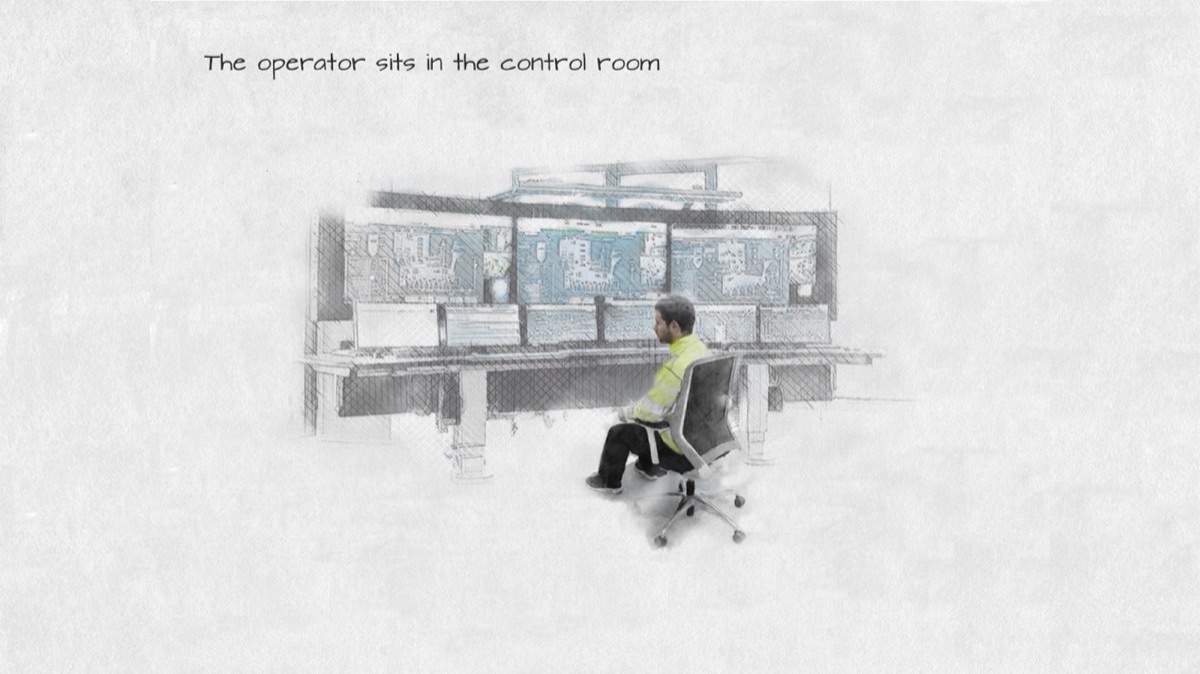
La ronda sigue hasta el motor de molino, donde la información cambia a la de esa máquina. Al final, el operario vuelve a la sala de control.
Dos fases: editar y usar
El escenario tiene dos fases. En la fase de edición, alguien entra en un modo de edición y coloca los objetos virtuales encima de los equipos reales. En la fase de uso, las personas recorren la planta y ven cómo la información virtual se funde con los equipos reales, actualizada en tiempo real desde los servidores de la sala de control.
El prototipo
El prototipo mostraba información de máquinas como el motor de molino y el tanque de hierro. Cuando el usuario se acercaba a menos de tres metros de una de ellas, su información aparecía encima como texto, gráficos 2D, modelos 3D y mapas de calor. Unas animaciones simulaban la conexión con los servidores de la sala de control, para ver cómo se actualizaban los datos, y la interfaz estaba pensada para adaptarse al entorno y leerse con facilidad.
Un comando de voz abría el modo de edición. Con gestos, el usuario podía mover cada información donde quisiera, y el nuevo lugar se guardaba para la próxima vez. Los avisos de seguridad aparecían según dónde estuviera el usuario.
Lo que me enseñó la fábrica
Desde la primera visita a la fábrica supe que las condiciones no eran las ideales: había demasiado ruido para los comandos de voz y los guantes eran demasiado grandes para los gestos. Aun así construí el prototipo, para ver hasta dónde podía llegar.
El mapeo espacial de las HoloLens resultó ser lo más interesante. Permitía que la aplicación reaccionara según dónde estaba el operario en la fábrica: un aviso del equipo especial necesario al entrar en una zona restringida, o una ruta de evacuación, con la posición de los demás operarios, en caso de alarma.
Los gestos y los comandos de voz también se valoraron. Con un móvil o un ordenador no puedes hacer tareas de mantenimiento con las manos mientras sujetas el dispositivo.
Compartirlo
Presenté el concepto a varias empresas industriales de Suecia, para recoger opiniones e ideas nuevas. Para una de ellas hice una pequeña demo que exploraba cómo visualizar la radiación podía ayudar a los operarios. La pregunta que llevaba a cada reunión era la misma: ¿qué casos de uso podrían marcar una diferencia real en la seguridad, la eficiencia y la motivación de los trabajadores de la industria?
El estudio previo debía abrir paso a un proyecto mayor sobre seguridad, eficacia, visualización y compromiso.